Apollo感知融合能力介绍
更新时间:2022-05-05
本文档旨在简要介绍 Apollo 感知融合模块的原理和过程,并且说明运行 Apollo 感知融合模块的步骤。通过本文档,您可以了解到以下内容:
- Apollo 的感知融合原理
- Apollo 感知融合模块的输入与输出 channel 信息
传感器性能比较
在 Apollo 感知模块里,多传感器融合是一个重要的环节,并且也是感知的最后环节。
在感知模块里,不同的传感器各有各的优缺点,而 Apollo 感知模块则是把各个传感器的优点结合起来,在目标级别上进行融合。
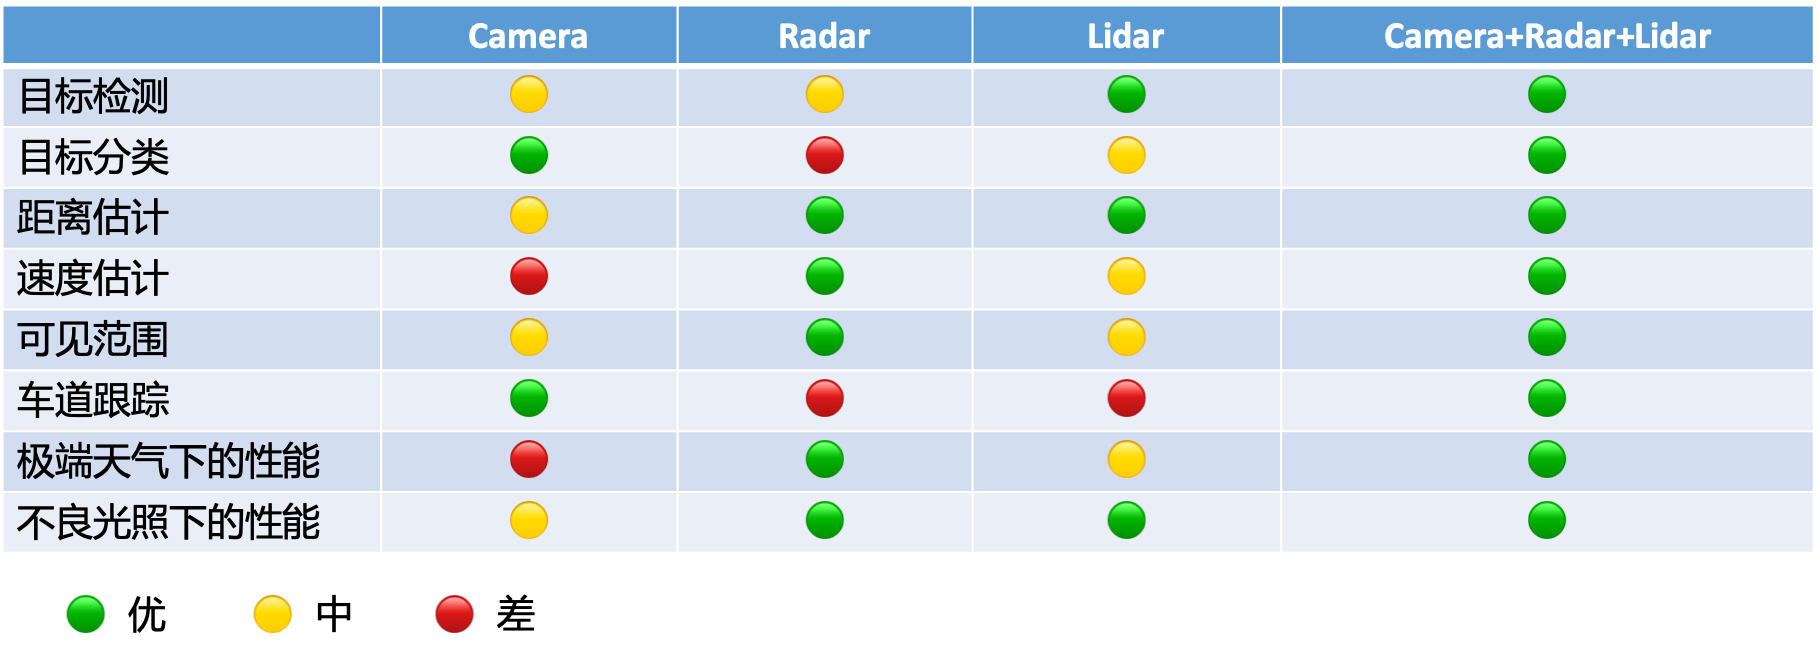
下图表示了摄像头(Camera)、毫米波雷达(Radar)和激光雷达(Lidar)传感器在不同任务和不同条件下的性能。其中,
- 摄像头:对于分类任务尤其准确,
- 毫米波雷达:在穿透性、距离估计和极端天气抗干扰性具有卓越的性能,
- 激光雷达:擅长目标检测任务。
如果能有效将三种传感器进行融合感知,就能在各种情况下都能达到优良的性能。
感知融合模块的原理
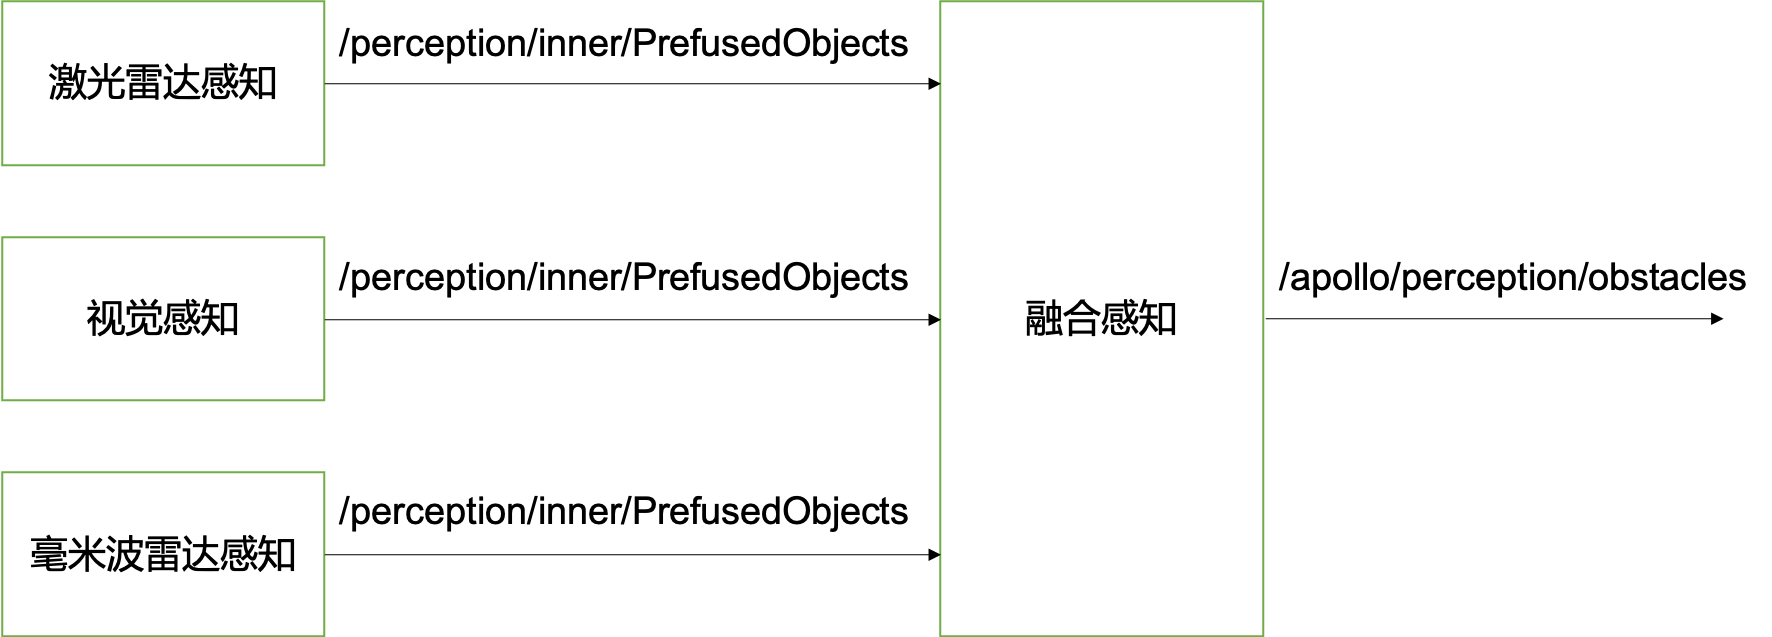
Apollo 感知融合模块能支持对摄像头、毫米波雷达和激光雷达传感器感知的结果进行目标级融合。
通过对各传感器检测算法输出的障碍物分析,结合每个障碍物的传感器来源、位置、形状、速度、类别等信息,以及历史目标跟踪的信息,过滤掉一些检测不准确的障碍物。
并且感知融合模块根据各个传感器的优缺点,调整障碍物的类别、位置、形状、速度等属性,最终融合输出,得到当前帧的结果。
感知融合模块的相关参数
以下是感知融合模块的输入和输出的 channel 说明。
| channel 名称 | 输入输出 | channel 说明 |
|---|---|---|
| /perception/inner/PrefusedObjects | 输入 | 统一输入 channel。各传感器感知的结果都会输出到该 channel 里作为感知融合模块的源数据。 |
| /apollo /perception/obstacles | 输出 | 感知融合模块的主要输出 channel。该 channel 输出的是多传感器融合之后的障碍物信息。 |
文档意见反馈
如果您在使用文档的过程中,遇到任何问题,请到我们在【开发者社区】建立的 反馈意见收集问答页面,反馈相关的问题。我们会根据反馈意见对文档进行迭代优化。