虚拟车道线制作
前提条件
- 完成 基于激光雷达的封闭园区自动驾驶搭建--感知设备标定.
- 完成 开通云服务账号向导.
步骤一:虚拟车道线数据包录制
将想要自动驾驶的区域提前按要求录制数据包,作为后面生成虚拟车道线的输入数据。
注意:目前限制数据包大小不要超过 5G。
需要的 channel 信息如下所示:
| 序号 | topic |
|---|---|
| 1 | /apollo/localization/pose |
| 2 | /apollo/sensor/gnss/odometry |
| 3 | /apollo/sensor/gnss/ins_stat |
| 4 | /apollo/sensor/40p/compensator/PointCloud2 |
为获取上述 channel,需要启动 GPS、Localization、Velodyne 三个模块。
GPS、Localization模块的启动请参考定位模块配置文档。Velodyne模块的启动请参考感知传感器集成文档。
为了节省数据空间,建议您在 docker 环境使用命令行录制数据包,不要使用 Recorder 模块录制,录制命令如下:
cyber_recorder record -c /apollo/localization/pose /apollo/sensor/gnss/odometry /apollo/sensor/gnss/ins_stat /apollo/sensor/40p/compensator/PointCloud2注意:在录制数据前,应首先确保
modules/localization/conf/localization.conf文件中的enable_lidar_localization设置为false,待地图制作完成后如果需要 msf 定位,再修改为 true。
步骤二:使用虚拟车道线云服务生成虚拟车道线
1. 上传数据至 BOS
注意:必须使用在 Dreamland 中提交用户账号信息的 Bos bucket,确认
Bos容器名、Bos服务区域、Bos访问秘钥、Bos访问私钥正确。
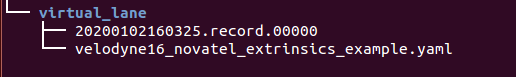
在 BOS bucket 中新建目录 virtual_lane,作为后续云标定服务读取数据的 Input Data Path,把前面录制的数据包以及 lidar_GNSS 外参文件拷贝至该目录。目录结构如图所示:
2. 提交虚拟车道线生成任务
- 点击左侧菜单栏的 Apollo Fuel 里的 任务 菜单项,进入任务管理页面。
-
点击 新建任务,在弹出的下拉框中选择虚拟车道线服务。如下图所示:
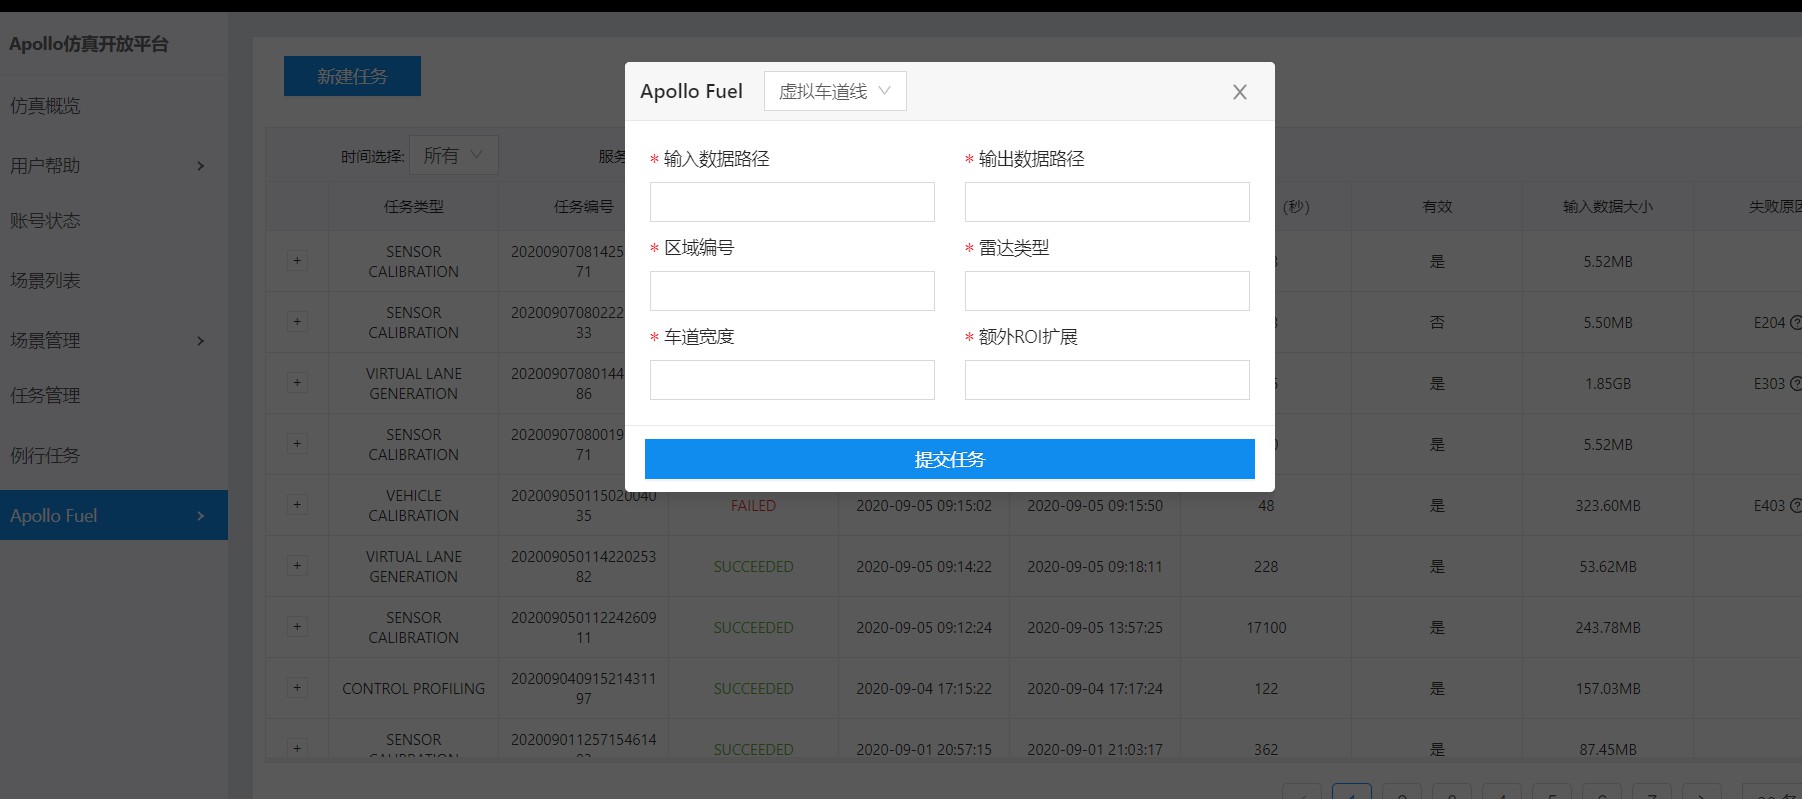
- 填写输入数据路径(在本例中为
virtual_lane), - 填写输出数据路径(地图生成路径此例中为
result), - 填写区域编号(根据当地实际情况填写,本例中所在地方为北京应填
50), - 填写雷达类型(是配置的
/apollo/sensor/lidar16/compensator/PointCloud2这个 channel 的雷达类型,此例中是lidar16), - 填写车道宽度(车道线的宽度,此例中为
3.3), - 填写额外 ROI 拓展(车道线的边界到真实道路边缘的距离,此例中为
0.5)。
- 填写输入数据路径(在本例中为
-
点击 提交任务。
注意:bos 需要有写权限,并且传入的区域编号应和录制数据包时
localiztion.conf配置文件中的local_utm_zone_id配置项的值一致才行。
3. 获取虚拟车道线并添加到 Apollo 中
任务完成后,将在注册的邮箱中收到一封邮件:
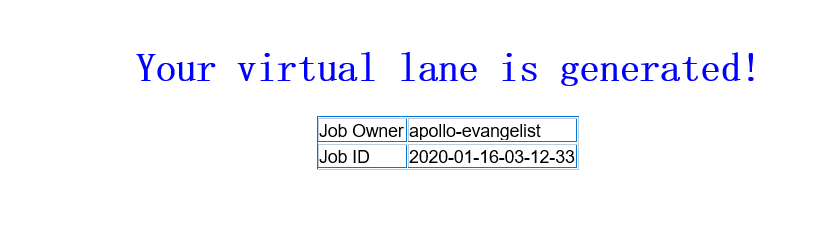
如果邮件内容为上图所示则表示虚拟车道线成功生成,查看 bos 上的 Output Data Path(此例中为result),此 path 的目录结构如下图所示:
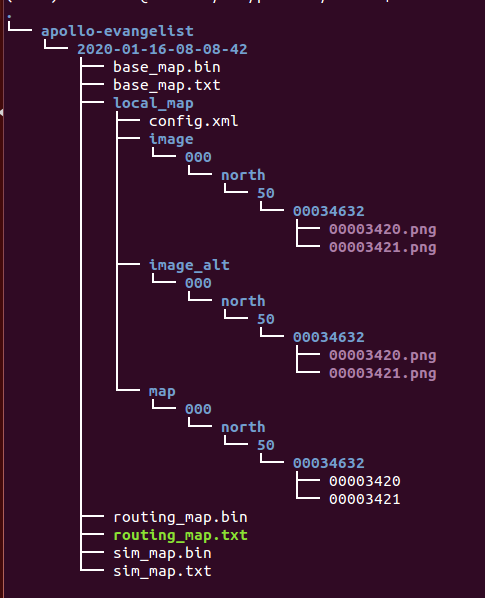
将上图中的 2020-01-16-08-08-42 整个文件夹拷贝到 /apollo/modules/map/data/ 下,重命名为您的地图名字(例如:gongyuan),重启 DreamView 即可在地图下拉框中看到刚添加的地图。
NEXT
现在,您已经完成虚拟车道线制作,根据您使用的是基于 Lidar 的感知方案还是基于 Camera 的感知方案,接下来可以开始 基于激光雷达的封闭园区自动驾驶搭建--感知适配 或 基于摄像头的封闭园区自动驾驶搭建--感知适配。
常见问题
在 BOS 中没有生成 local_map 文件夹
确认 /apollo/modules/localization/conf/localization.conf 文件中 --local_utm_zone_id 选项和提交虚拟车道线云服务的时传入的 zone_id 一致。
在 BOS 中生成的地图有问题
在虚拟车道线数据包录制过程中,车只能沿着预定道路走一遍且不能闭环。
在 BOS 没有生成任何地图数据
确认提交账号时给的 BOS 信息正确。
文档意见反馈
如果您在使用文档的过程中,遇到任何问题,请到我们在【开发者社区】建立的 反馈意见收集问答页面,反馈相关的问题。我们会根据反馈意见对文档进行迭代优化。