Apollo预测能力介绍
更新时间:2022-05-05
本文为开发者介绍 Apollo 预测模块的基本知识,包括预测模块在自动驾驶系统中的主要作用,预测模块的基本组成以及预测模块的输入输出。
Apollo 预测能力介绍
预测模块通过障碍物的历史状态信息,来预测障碍物的未来轨迹。感知模块作为预测模块的上游,提供障碍物的位置、朝向、速度、加速度等信息,预测模块根据这些信息,给出障碍物未来的预测轨迹,供下游规划模块进行自车轨迹的规划。
预测模块的原理
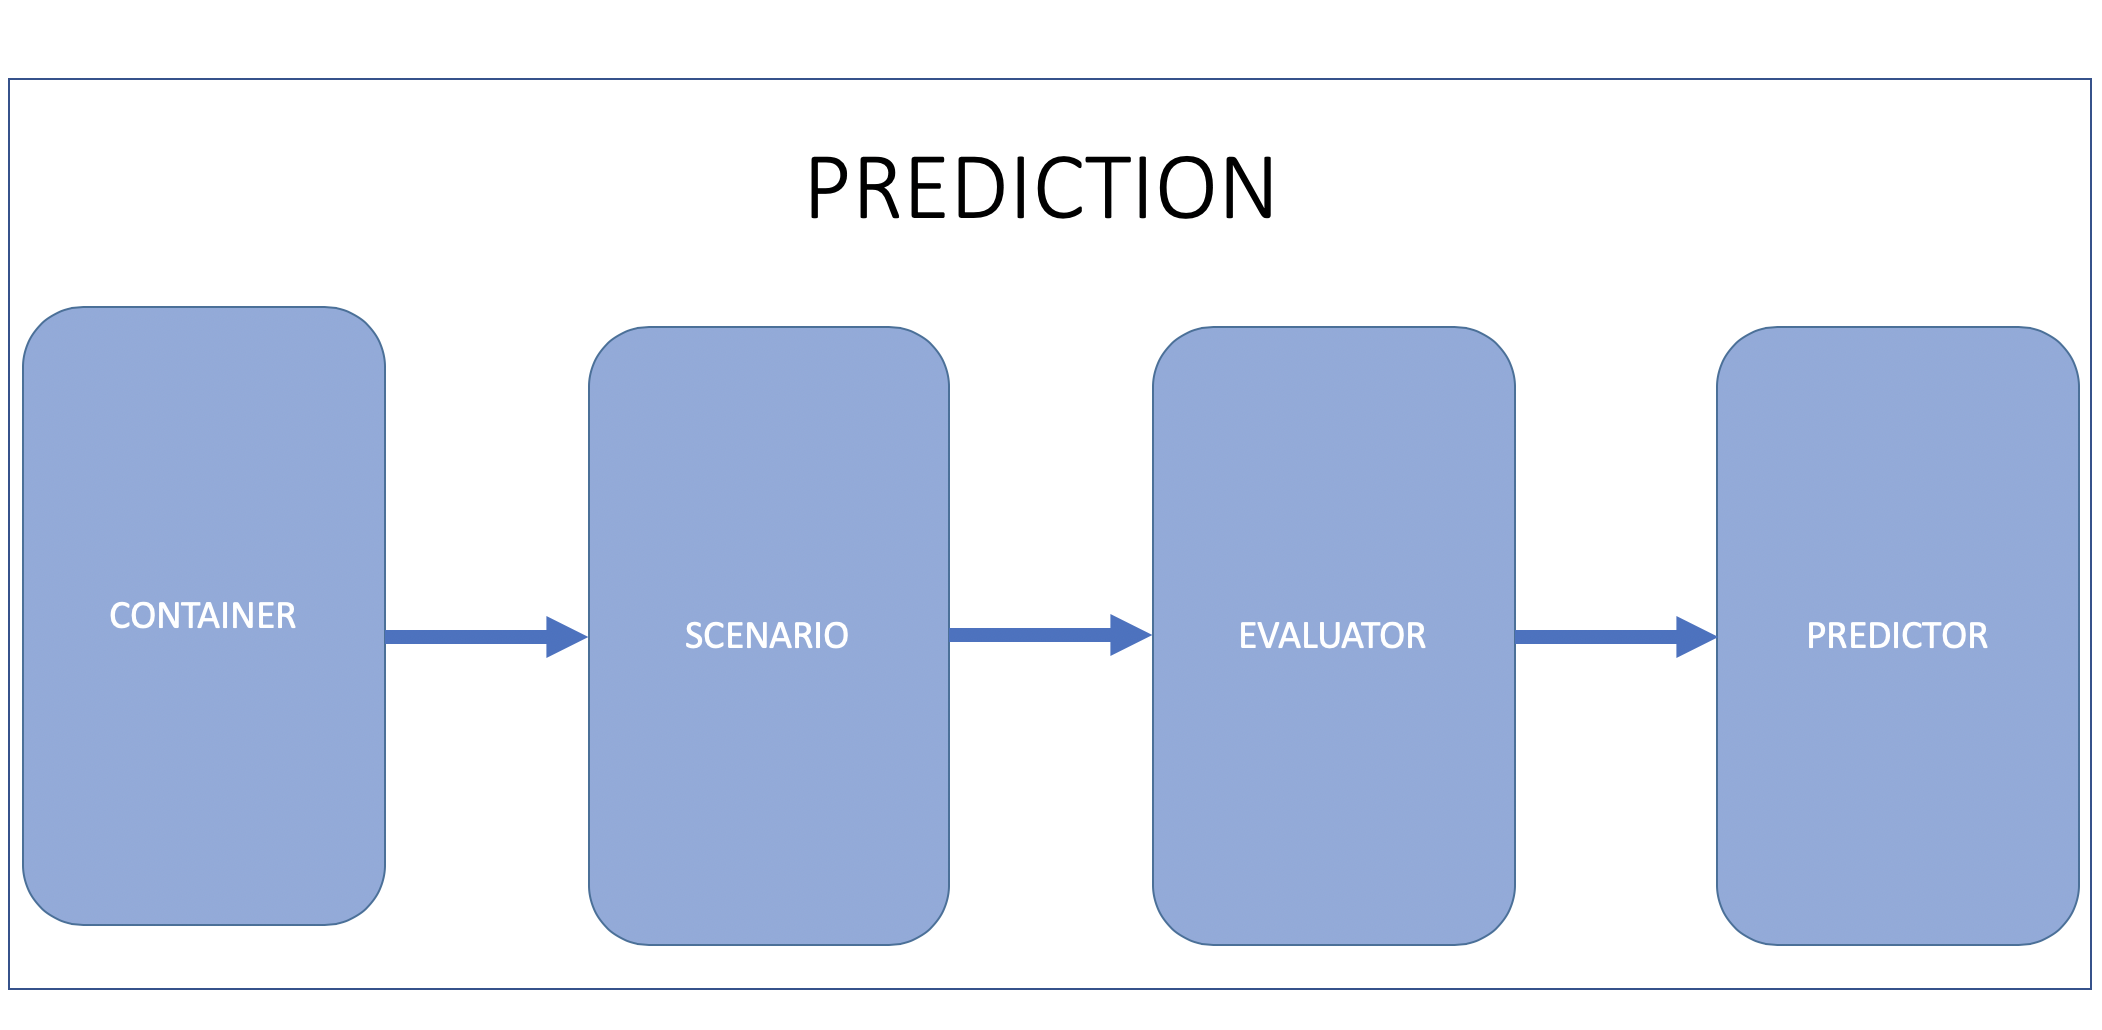
预测模块主要有四个子模块组成,分别是:信息容器(container)、场景选择(scenario)、评估器(evaluator)和预测器(predictor)。
- 信息容器:储存上游信息,为之后的轨迹预测提供输入,当期储存的主要有:感知信息、定位信息以及自车轨迹规划信息。
- 场景选择:预测模块针对不同的场景采用不同的预测方法(如巡航、路口等场景),便于后续扩展,提高算法的泛化能力。
- 评估器:评估器基于障碍物的状态信息,结合预测模型,给出障碍物预测轨迹的概率或短预测时域的轨迹信息。
- 预测器:预测器直接或结合评估器的结果给出障碍物的完整预测时域的预测轨迹。
预测模块的输入输出
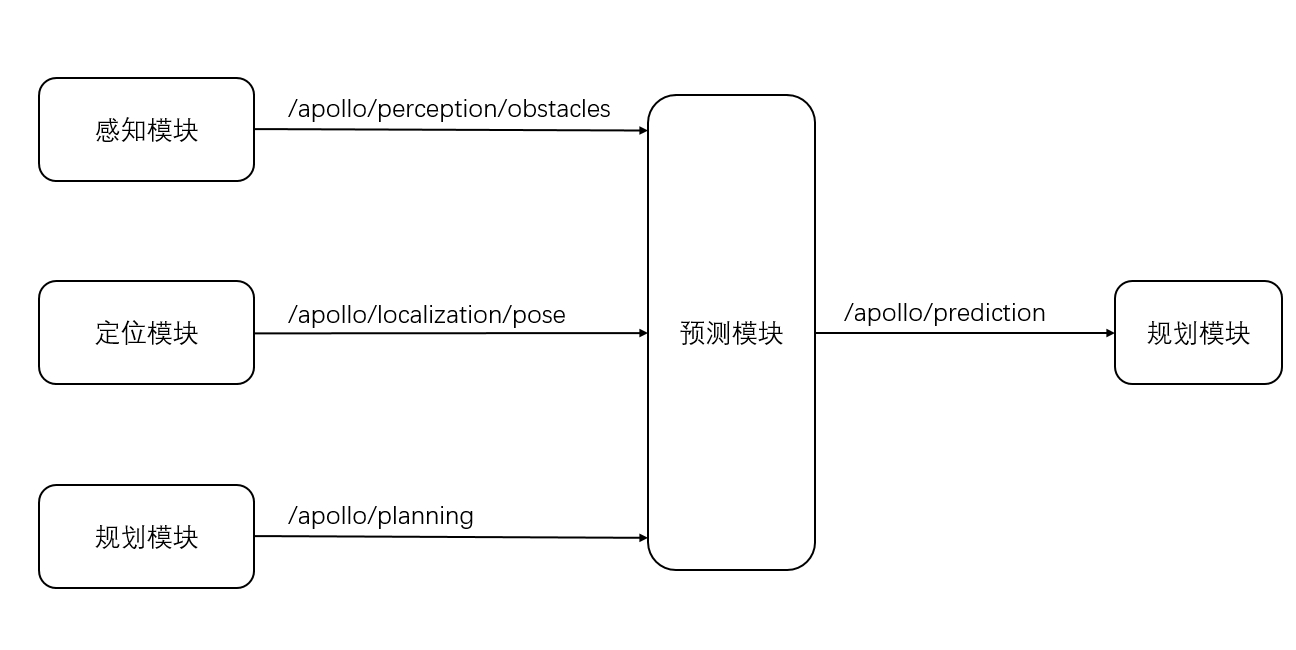
| channel名称 | 输入输出 | channel说明 |
|---|---|---|
| /apollo/perception/obstacles | 输入 | 感知信息,包含障碍物的位置、朝向、速度、加速度 |
| /apollo/localization/pose | 输入 | 定位信息,自车的位置、速度信息 |
| /apollo/planning | 输入 | 规划信息,自车规划的轨迹信息 |
| /apollo/prediction | 输出 | 预测轨迹,包含障碍物在预测时域内的未来轨迹信息 |
文档意见反馈
如果您在使用文档的过程中,遇到任何问题,请麻烦到我们在【开发者社区】建立的 反馈意见收集问答页面,反馈相关的问题。我们会根据反馈意见对文档进行迭代优化。