感知适配
该用户手册旨在帮助用户完成激光雷达感知适配,实现 Lidar 感知。
前提条件
步骤一:启动感知
把车辆开到户外,启动 Lidar 感知。
1. 编译项目,启动 Dreamview
进入 docker 环境,用 GPU 编译项目,启动 DreamView。
cd /apollo
bash docker/scripts/dev_start.sh
bash docker/scripts/dev_into.sh
bash apollo.sh build_opt_gpu
bash scripts/bootstrap.sh
2. 启动所需模块
- 在浏览器中打开
(http://localhost:8888)。 - 选择模式为
Mkz Standard Debug。 - 根据实际情况选择对应的车型。
-
在
Module Controller标签页启动 GPS、Localization、Transform 模块。定位模块启动后,需要接收定位数据,需要等待约 1 分钟左右。

- 打开新的终端,输入
bash docker/scripts/dev_into.sh命令进入 docker 环境。 -
在新终端中输入
cyber_monitor命令查看tf、tf_static、/apollo/localization/pose数据。这三个数据在 cyber_monitor 中均显示为绿色代表定位模块启动成功。
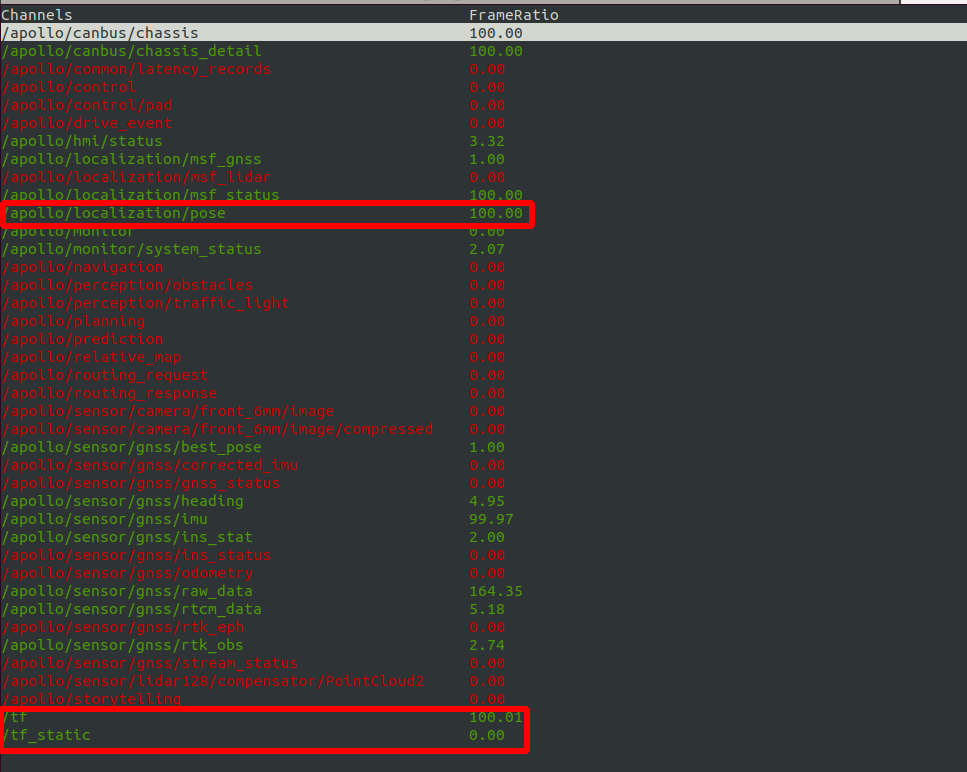
-
在 Dreamview 中启动
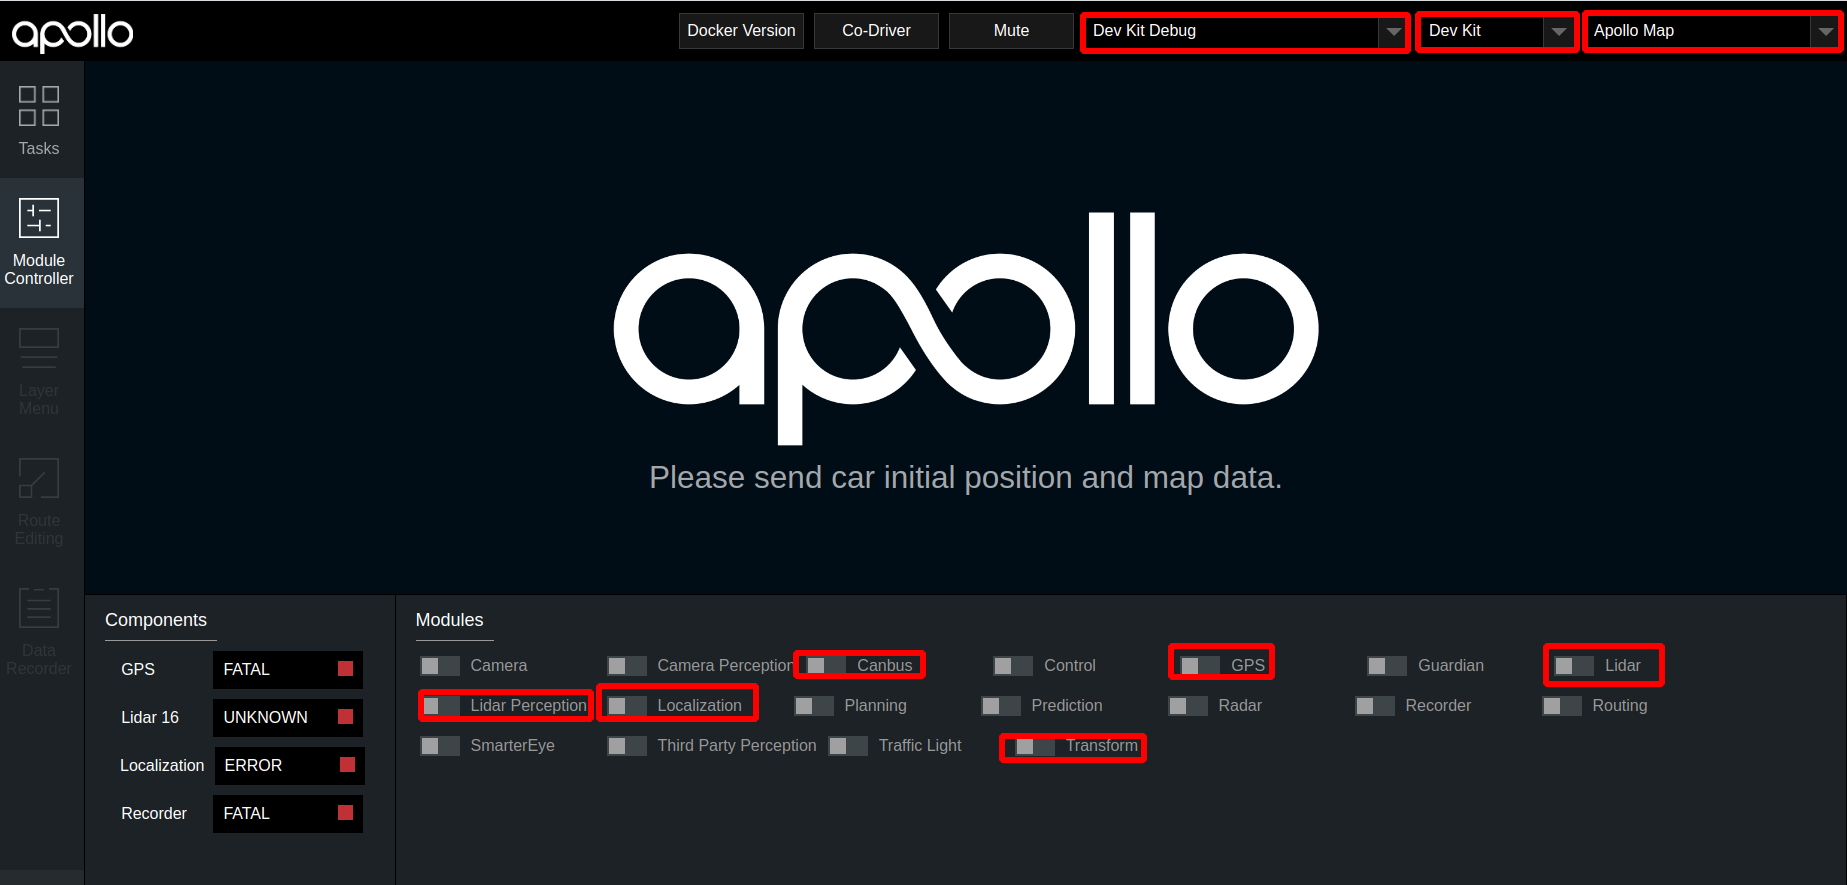
camera、lidar模块。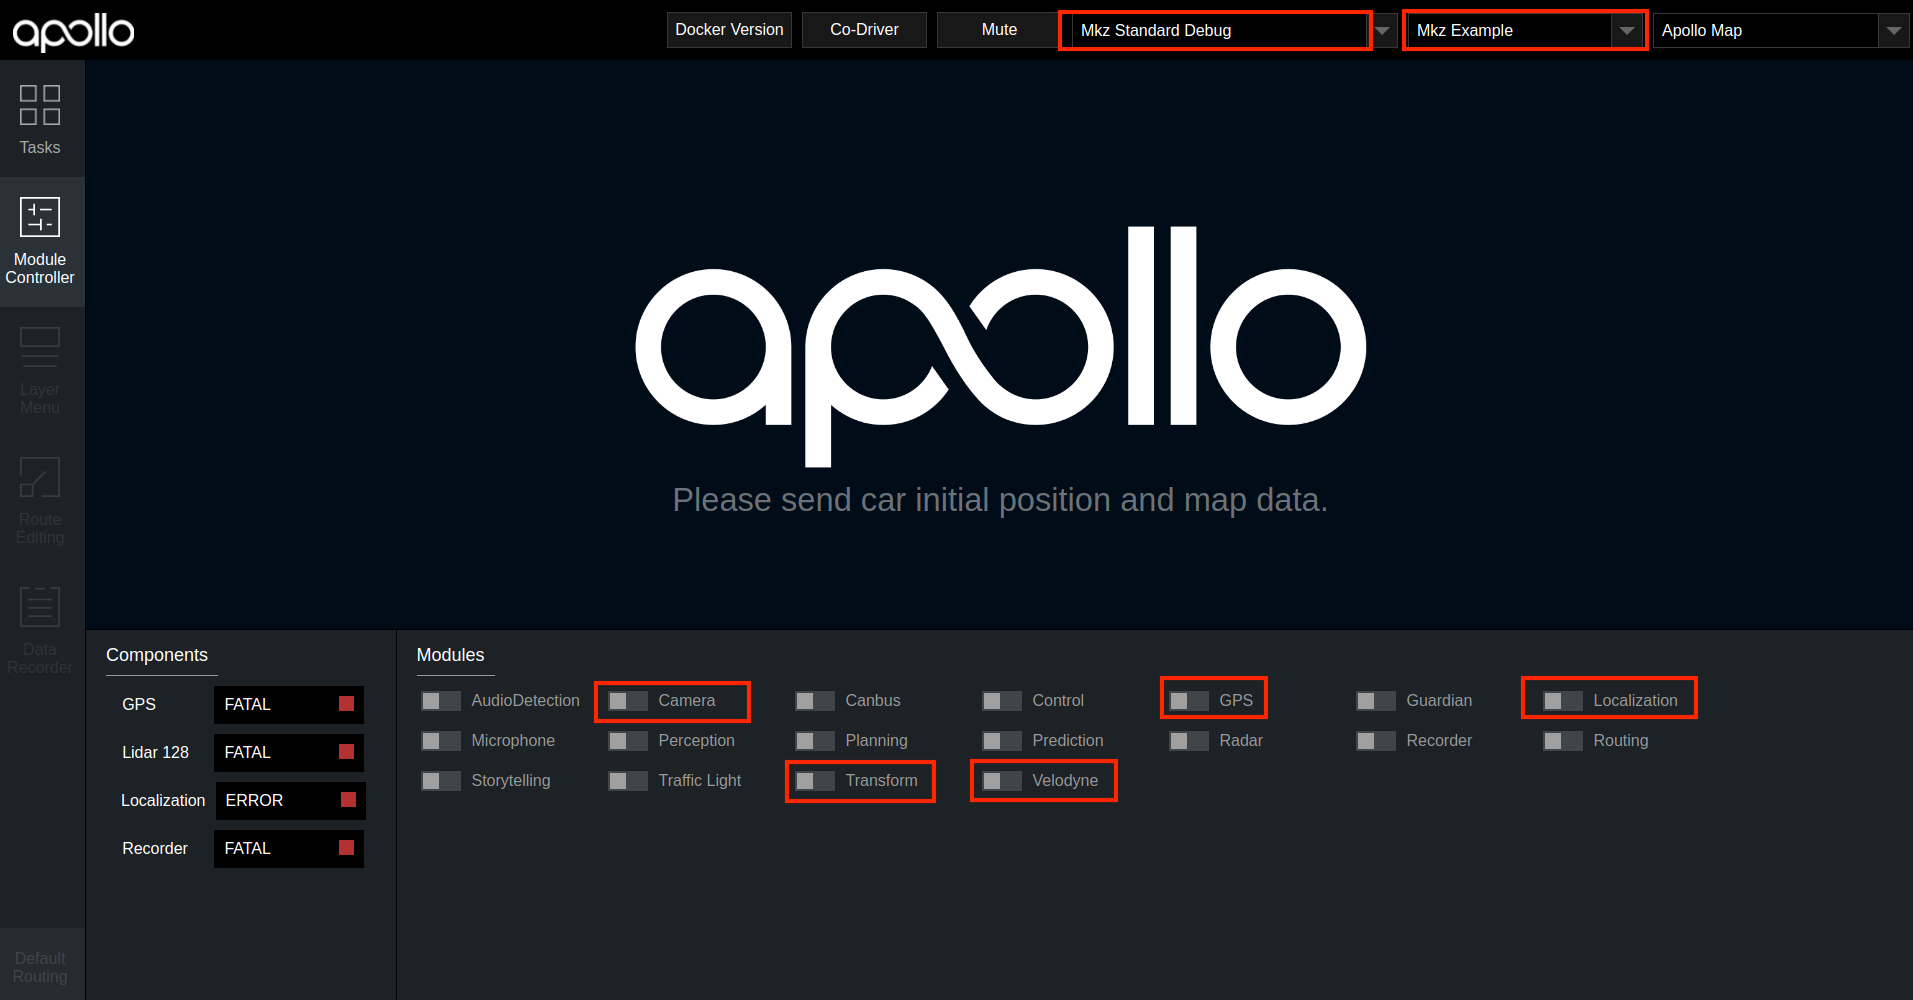
3. 检查 camera、lidar 数据是否正确
使用 cyber_monitor,查看激光雷达相关 channel 是否正常输出,
- 使用上下方向键选择 channel,
- 使用右方向键查看 channel 详细数据。
关于 cyber_monitor 更详细使用,参见 CyberRT_Developer_Tools。
单激光雷达用户,请检查如下 channel 是否正常输出:
| 序号 | channel | 帧率 |
|---|---|---|
| 1 | /apollo/sensor/40p/PointCloud2 |
10Hz |
| 2 | /apollo/sensor/40p/Scan |
10Hz |
| 3 | /apollo/sensor/40p/compensator/PointCloud2 |
10Hz |
| 4 | /apollo/sensor/camera/front_6mm/image |
20Hz |
| 5 | /apollo/sensor/camera/front_12mm/image |
20Hz |
4. 启动感知
在 DreamView 中启动 perception 模块,使用 cyber_monitor 查看 /apollo/perception/obstacles 是否正常输出,并在 DreamView 上查看障碍物信息:
步骤二:验证感知效果
查看车前方 10 米处运动的人或者自行车(自行车上要有人),在 DreamView 上查看障碍物颜色以及位置速度信息(自行车青蓝色、行人黄色、车辆绿色),如下图所示:
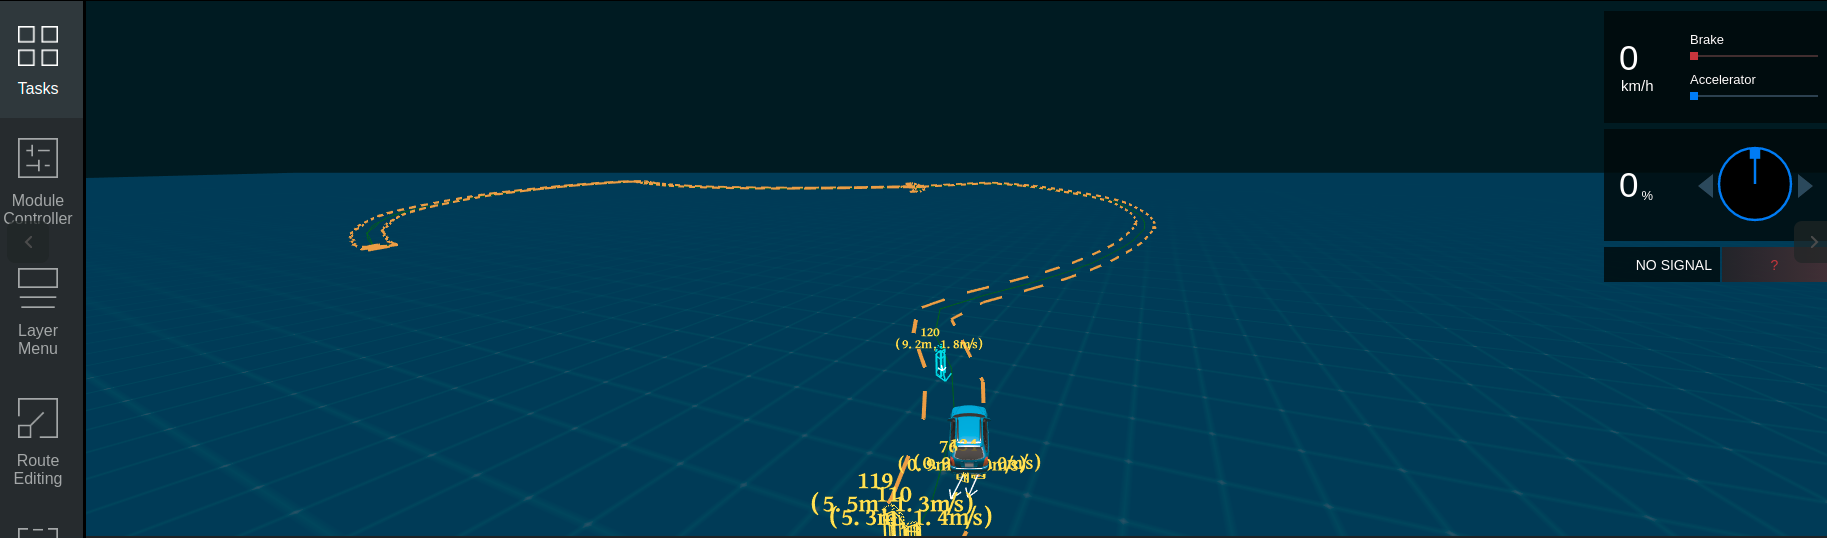
/apollo/perception/obstacles的数据如下图所示:
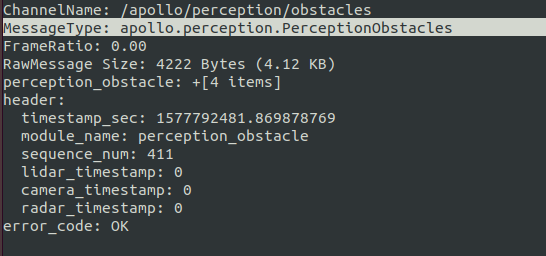
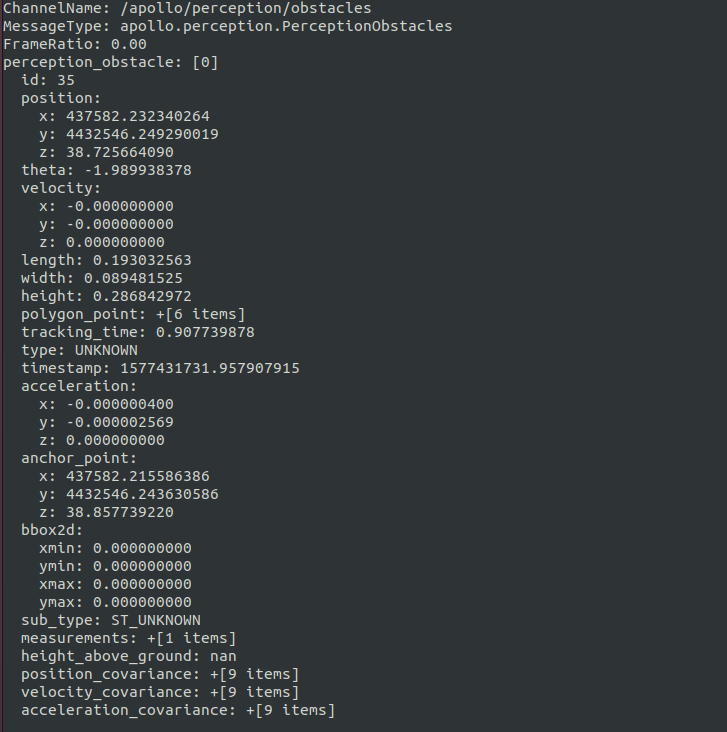
如果在 DreamView 上能看到障碍物并且 /apollo/perception/obstacles 有障碍物信息,则开环测试通过。
NEXT
现在,您已经完成激光雷达感知适配,接下来可以开始 封闭园区自动驾驶搭建--规划适配
常见问题
感知的输出帧率达不到10帧
建议使用 bash apollo.sh build_opt_gpu 编译 Apollo 工程。
感知的障碍物位置与实际障碍物误差较大
- 确认 localization 信号状态,保证
/apollo/sensor/gnss/best_pose中sol_type选项显示为NARROW_INT。 - 保证各个传感器外参文件准确。
文档意见反馈
如果您在使用文档的过程中,遇到任何问题,请到我们在【开发者社区】建立的 反馈意见收集问答页面,反馈相关的问题。我们会根据反馈意见对文档进行迭代优化。