Apollo定位能力介绍
本文档介绍 Apollo 定位模块以及 Apollo MSF(Multi-Sensor Fusion)的原理。
Apollo 定位模块
高精度、高鲁棒性的定位系统是自动驾驶系统不可或缺的基础模块。Apollo 定位模块针对不同的应用需求提供了三种不同实现方式的定位模块。
RTK(Real Time Kinematic)定位模块
利用 GPS + IMU 实现的全局定位导航系统,在 GPS 信号良好的情况下可以实现厘米级定位精度。
MSF(Multi-Sensor Fusion)定位模块
结合 GPS + IMU + Lidar 实现的多传感器融合全局定位导航系统,利用多传感器优缺点的互补,实现高精度、高鲁棒性的定位能力。对于 GPS 失效或者 Lidar 地图环境变更场景具备一定的冗余处理能力。本模块可提供城市道路、高速、部分隧道等场景下的定位能力。
NDT(Normal Distribution Transform)定位模块
结合 GPS + IMU + Lidar 实现的简单融合定位系统,其中 lidar 定位采用开源 NDT 算法实现。本系统依赖 GPS 信号质量,具备简单城市场景下的高精度,鲁棒的定位能力。
MSF 定位模块原理
这里重点介绍 (Multi-Sensor Fusion)定位模块实现原理,系统框图如下图所示:
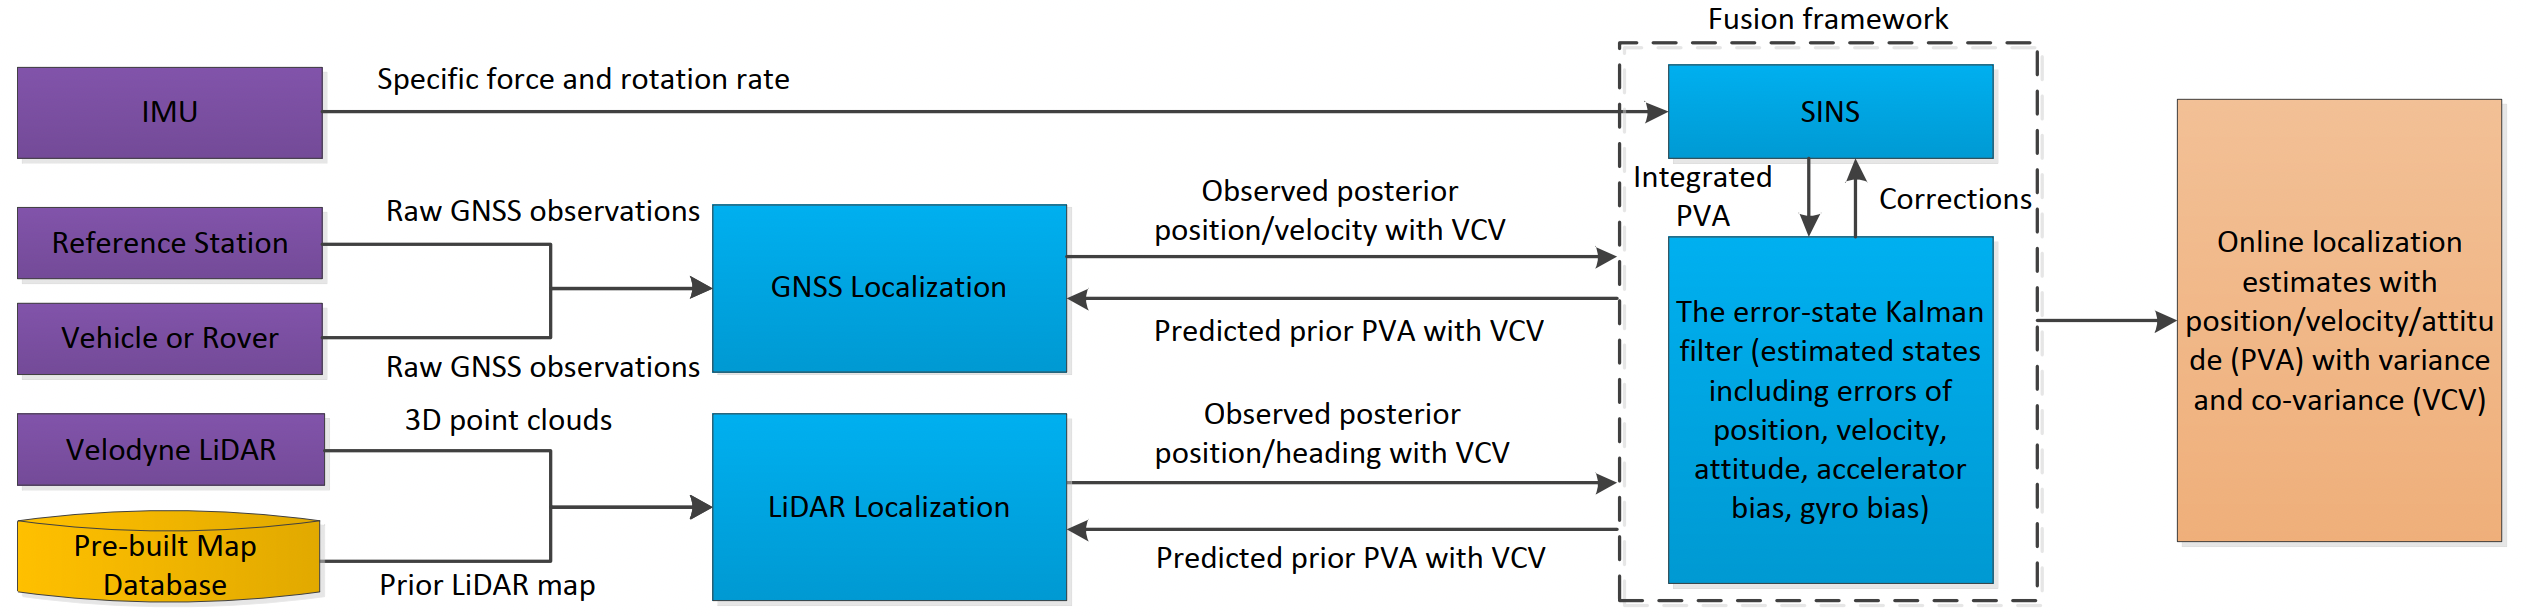
MSF 定位系统以多种传感器数据和离线制作的高精度 Lidar 定位地图为输入,其中 GNSS Localization 模块以车端 GPS 信号和基站数据为输入,输出高精度 RTK 定位结果。LiDAR Localization 模块以在线 lidar 扫描数据和高精度 Lidar 定位地图为输入,提供高精度 lidar 定位结果。SINS 模块利用IMU数据进行惯性导航。后端采用 error-state Kalman filter 融合多种传感器量测信息。输出高精度的车辆位置和姿态。
详情参见 Robust and Precise Vehicle Localization Based on Multi-Sensor Fusion in Diverse City Scenes。
文档意见反馈
如果您在使用文档的过程中,遇到任何问题,请到我们在【开发者社区】建立的 反馈意见收集问答页面,反馈相关的问题。我们会根据反馈意见对文档进行迭代优化。